지도 기반 위치·미션 확인
로봇 위치와 목적지, 계획 경로를 같은 지도에서 확인하는 관제 구조입니다.
 DASO FLOW SMART LOGISTICS도입 상담
CONNECTED MANUFACTURING LOGISTICS
LiDAR 기반 인지 센서로 현장을 읽고, 자재와 정보를 연결합니다.
자율주행·자재 취급·재고 정합을 잇는 DASO FLOW
WHY DASO FLOW
자재는 이동했는데,
재고정보는 그대로인가요?
수작업 이송과 사후 입력 사이의 간격을 줄입니다. 다소플로우는 로봇의 작업 이벤트를 재고정보와 연결해 다품종 소량생산 현장에 맞는 스마트물류를 구현합니다.
자재 이송부터 자동발주까지생산라인 변화에 대응하는
LiDAR·SLAM 기반 자율주행
ERP·EPD·실물 재고를 비교하는
3중 정합성 검증 구조
장비 도입부터 ERP·MES 연동,
SCM 자동발주까지
THE DASO FLOW FAMILY
현장에 필요한 장비부터 시작하세요.
제품과 시스템을 단계적으로 연결합니다.
DASO FLOW ARM
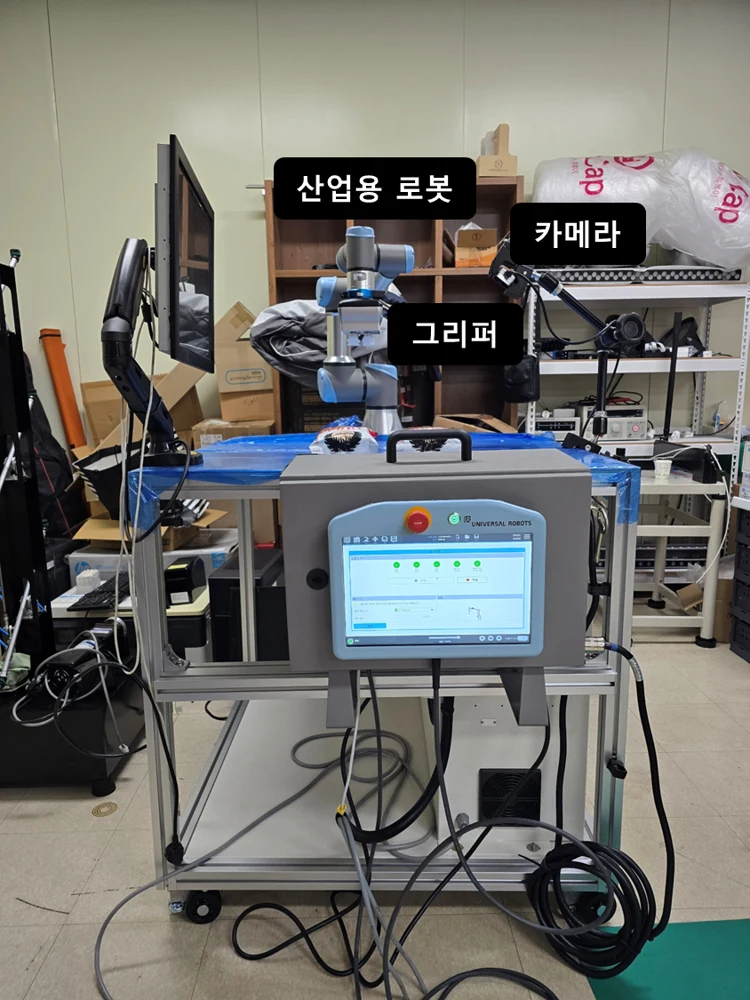
AI 객체 인식과 3D 비전 정합을 로봇 제어에 연결합니다. 고정 작업 공간에서 픽업·배치와 팔레타이징 등 반복 작업의 자동화를 지원합니다.
DASO FLOW MOVE
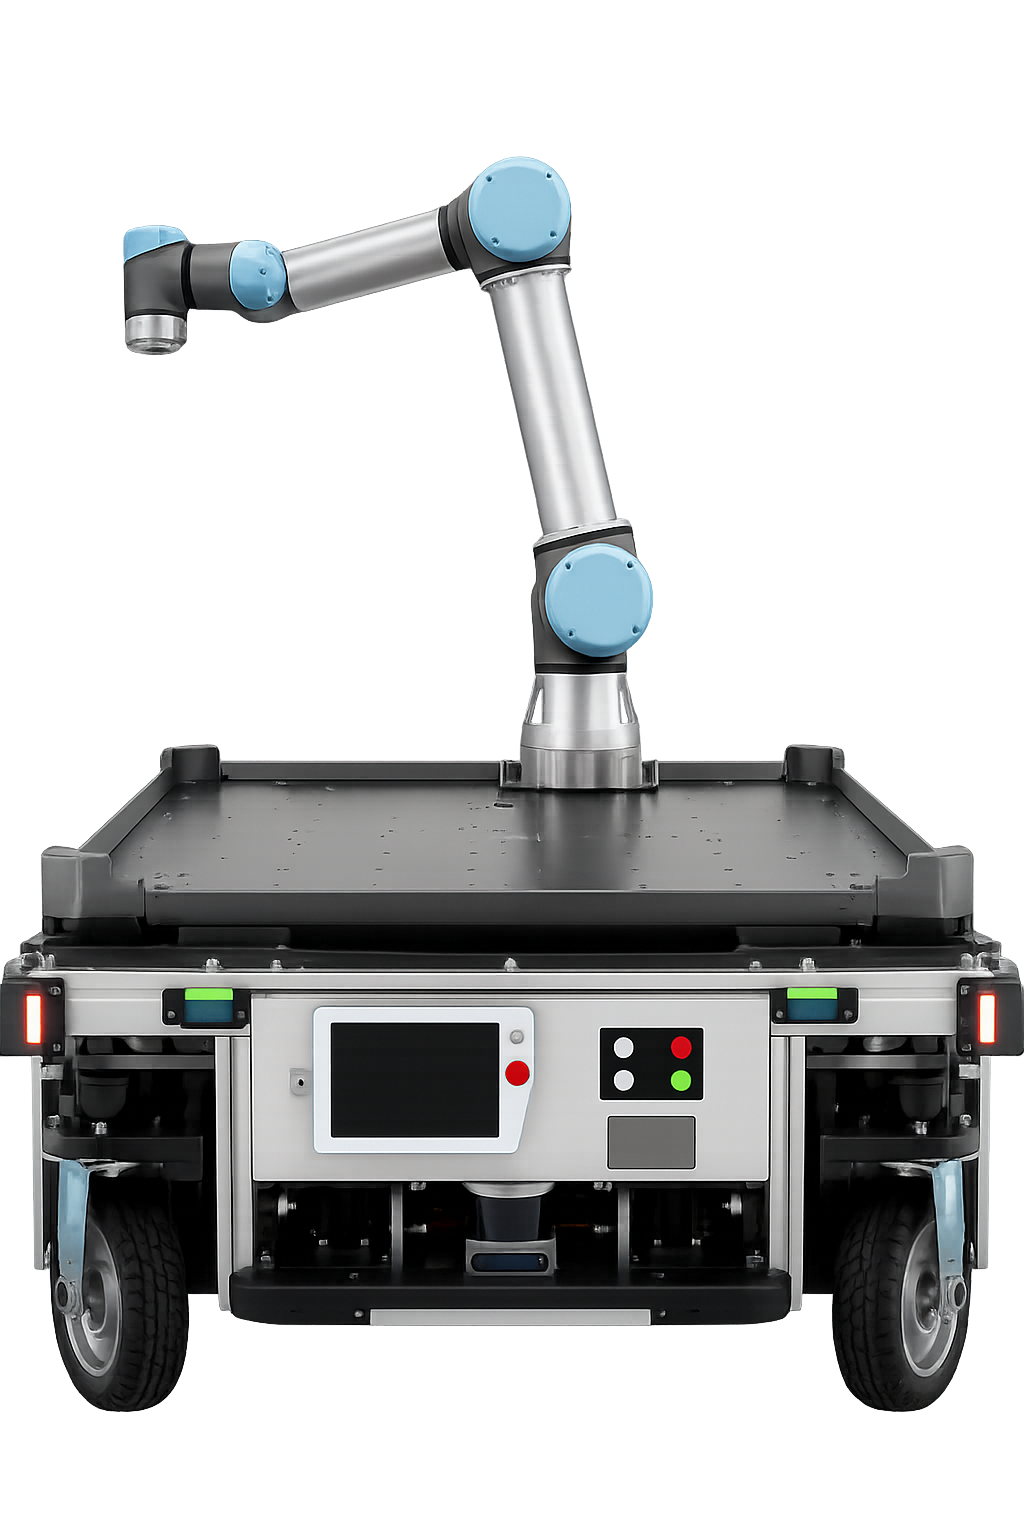
LiDAR 기반 자율주행 AMR과 협동로봇을 연결하는 제조물류 장비입니다. 지정 위치로 이동한 뒤 픽업·상하차·배치 작업으로 이어지는 통합 제어를 지향합니다.
DASO FLOW TAG
EPD 전자종이와 자재 식별 TAG를 결합하는 현장정보 장비입니다. 품목·LOT·수량·위치·작업 상태를 표시하고, 시스템 재고와 현장정보를 연결합니다.
제품군 명칭은 DASO FLOW 브랜드 체계입니다. 개발 현황은 제공된 2026년 7월 자료를 기준으로 하며, 현장 조건에 따라 구성과 제공 범위를 협의합니다.
DASO FLOW HUB / MAP-BASED CONTROL
어디에 있는지, 무엇을 수행하는지,
어떤 센서정보로 움직이는지 함께 확인합니다.

MOVE-01 미션 대기 · 로봇을 선택하거나 예시 미션을 시작해 보세요.
로봇 위치와 목적지, 계획 경로를 같은 지도에서 확인하는 관제 구조입니다.
센서 스캔과 주행 상태를 함께 확인해 현장 인식과 로봇의 동작을 연결합니다.
픽업·도킹·작업완료 이벤트를 재고 정합과 발주 판단에 연결하는 구조를 지향합니다.
PERCEPTION-DRIVEN MOBILITY
인지부품 기술을 제조물류로.
여러 센서의 정보를 함께 읽는 자율주행 구조입니다.
다소솔루션은 LiDAR 성능평가·보정과 센서 데이터 처리 경험을 바탕으로, 로봇이 주변 공간과 자신의 움직임을 인식하도록 설계합니다. 단순한 이동 명령을 넘어 현장의 변화에 대응하는 주행을 개발합니다.
주변 물체까지의 거리와 스캔 데이터를 취득해 지도작성, 위치 추정과 장애물 인식에 활용합니다.
공간 인식 · SLAM깊이 정보를 통해 주변 객체와 공간을 분석하고, 거리센서 정보와 함께 현장 인식을 보완합니다.
3D 인식 · 객체 분석관성 정보를 활용해 로봇의 자세와 회전 변화를 추정하고, 자기 위치 추정에 필요한 정보를 제공합니다.
자세 추정 · 센서 융합바퀴 회전량으로 이동거리와 속도를 추정하고, 다른 센서정보와 함께 로봇의 움직임을 계산합니다.
이동량 추정 · 주행 제어다중센서 융합과 실물 주행 연동은 제공된 사업계획서의 개발 내용입니다. 센서 구성과 적용 기능은 현장·제품 사양에 따라 협의합니다.
FROM MISSION TO INVENTORY
작업 이벤트를 재고 변경으로 연결하고,
검증된 정보가 다음 작업의 기준이 됩니다.
기존 ERP·MES의 작업지시와 목적 위치를 AMR 미션으로 연결합니다. 고객사의 공정과 데이터 규격을 분석해 단계적으로 연동합니다.
LiDAR·Depth Camera·IMU·Wheel Encoder를 연계해 위치·자세·이동거리와 장애물 정보를 인식하는 구조입니다.
SLAM 지도작성과 자기 위치 추정, ROS 2·Nav2·TEB 기반 경로계획을 단계적으로 고도화합니다.
MQTT·REST API 기반 데이터 통신 경험을 활용해 장비 이벤트와 ERP·MES·WMS·SCM 연계를 설계합니다.
VERIFIED BEFORE ORDERING
ERP 기준재고, EPD 표시값, 실물 확인값.
세 가지 정보의 일치 여부를 먼저 확인합니다.
3중 정합 로직 체험 예시 데이터
예시 안전재고: 10 EA · 세 값이 일치하고 확정 재고가 안전재고 이하일 때 발주 조건 충족
세 값이 모두 8 EA로 일치합니다. 안전재고 10 EA 이하이므로 SCM 발주 연계 조건을 충족합니다.
로직 설명용 체험입니다. 실제 재고 변경이나 발주는 발생하지 않습니다.자재 이동과 정보 반영 사이의 간격을 줄여 수기 입력 누락과 처리 지연을 개선합니다.
장부·현장표시·실물 확인값을 비교하고, 불일치 시 예외 처리 후 재검증합니다.
정합성 검증을 완료한 확정 재고를 기준으로 누락·중복·오발주 위험을 줄이는 구조입니다.
BUILT FOR YOUR FLOOR
품목과 오더가 바뀌는 생산환경에서 공정 간 자재 이송과 재고정보를 연결합니다.
공정 간 이송 · 품목 변경 · 투입 이력트레이·LOT 단위 자재 식별과 현장 표시를 연계하고, 비전 기반 취급 자동화를 검토합니다.
LOT 관리 · 트레이 취급 · 현장표시변화하는 적치 위치와 이동 경로에 대응하며 현장 조건에 맞는 적재·작업 모듈을 구성합니다.
적재 모듈 · 유연한 경로 · 반복작업장비 이벤트와 제조 데이터의 연계를 설계해 기존 시스템에 물류 자동화 기능을 확장합니다.
개방형 인터페이스 · 공동 구축 · 기술 협력ENGINEERING IN PROGRESS
확보한 기술과 개발 중인 기능을 구분합니다.
2026년 7월 회사소개서·사업계획서 기준
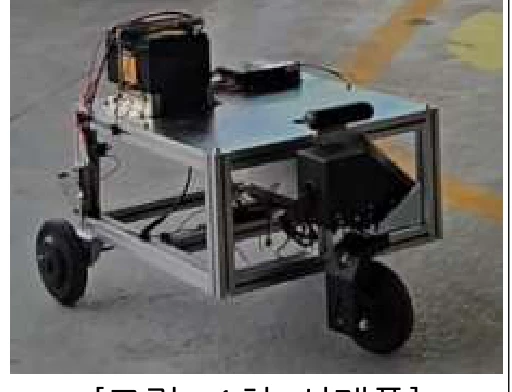
차체 프레임에 모터·휠·제어부·전원부를 탑재한 시제품을 제작했습니다. 전진·후진·회전·정지와 센서·작업 모듈 확장을 개발하고 있습니다.
지도작성 / 위치 추정 / 경로 생성
사업계획서의 시뮬레이션 개발 내용ROS 2·RViz 기반 환경에서 지도·센서 데이터·좌표계를 시각화하고 목표 지점 이동을 반복 검증합니다. 실제 AMR 적용과 경로계획 고도화를 추진합니다.
AI 객체 인식·3D 비전 정합·로봇 제어를 연결한 비정형 물류 자동인식 및 팔레타이징 개발·실증 경험을 자재 취급 기술에 활용합니다.
AMR 1차 시제품, 센서 처리 및 로봇 자동화 경험
SLAM·TEB 주행과 실제 AMR 적용, 로봇암 작업 제어
미션 이벤트와 EPD·ERP·SCM의 폐루프 연동
ABOUT DASO SOLUTION
더 많은 가능성,
만족과 신뢰의 웃음.
다소솔루션의 多는 더 많은 가능성을, 笑는 만족과 신뢰의 웃음을 뜻합니다. 광학센서·LiDAR·AI 비전·IoT·로봇 제어를 융합해 제조·물류·안전 현장의 디지털 전환을 지원합니다.
특허 보유 현황은 2026년 7월 회사소개서 기준입니다. 이번 과제의 신규 특허출원은 추진 목표입니다.
LET'S CONNECT YOUR FLOW
적재물, 이동 경로와 기존 시스템을 알려주세요.
현장 진단부터 장비 구성·시스템 연동까지 상담합니다.